Kínai kutatók a skorpiók érzékelését utánozva újfajta nyomásérzékelőt fejlesztettek. Az eszköz egyszerre bizonyult rendkívül érzékenynek, pontosnak és széles nyomástartományban használhatónak.
A gyógyászatban, az iparban és a robotikában elterjedt szilícium piezorezisztív érzékelők tervezőinek rendszerint választaniuk kell a nagy érzékenység és a széles mérési tartomány között. Az érzékenység növelése általában rontja a mérés linearitását, és szűkíti a használható tartományt.
A Csilin Egyetem kutatói a skorpiók mechanikai érzékelőrendszerében találtak mintát a probléma megoldására. A gyengén látó állatok kétféle struktúrával tájékozódnak: finom érzékszőreik, az úgynevezett trichobothriumok a légáramlás változásait észlelik, páncéljuk rés alakú érzékszervei pedig a talaj rezgéseit érzékelik.
A részletes vizsgálat szerint a páncél rései „feszültségcsapdaként” működnek: a környező szöveteknél hatszor hatékonyabban összpontosítják a mechanikai energiát. Az érzékszőrök tövénél található különleges, karomszerű szerkezet közben elnyomja a nemlineáris alakváltozásokat, így pontosabbá teszi az érzékelést. A kutatás eredményeit a Science Advances folyóiratban közölték.
A mérnökök ezeket az elveket egy szilíciumchipen másolták le. Az eszköz felső oldalán négy piezorezisztor köré vízszintes feszültségkoncentráló elemeket helyeztek az érzékenység fokozására. Alul függőleges, a meghajlást gátló elemeket alakítottak ki, amelyek mérséklik a nemlineáris deformációt, és javítják a mérés pontosságát.
A számítógépes modellezés során öt különböző membránszerkezetet hasonlítottak össze. A skorpiók ihlette változat érte el a legnagyobb feszültségkoncentrációt a legkisebb alakváltozás mellett. A hajlást gátló elemek a hagyományos kialakításokhoz képest 31 százalékkal csökkentették a membrán behajlását.
A kísérletekben az érzékelő érzékenysége 65,56 millivolt/volt/kilopascal volt, 0 és 500 kilopascal között 0,99934-es linearitási együttható mellett. Válaszideje 10, helyreállási ideje 4 ezredmásodperc volt, teljesítménye pedig 20 ezer terhelési ciklus után is stabil maradt.
Az eszköz a lamináris, az átmeneti és a turbulens légáramlást is meg tudta különböztetni. Gépi tanulási algoritmusok segítségével a rendszer több mint 85 százalékos pontossággal ismerte fel a különböző formájú, közeledő tárgyakat.
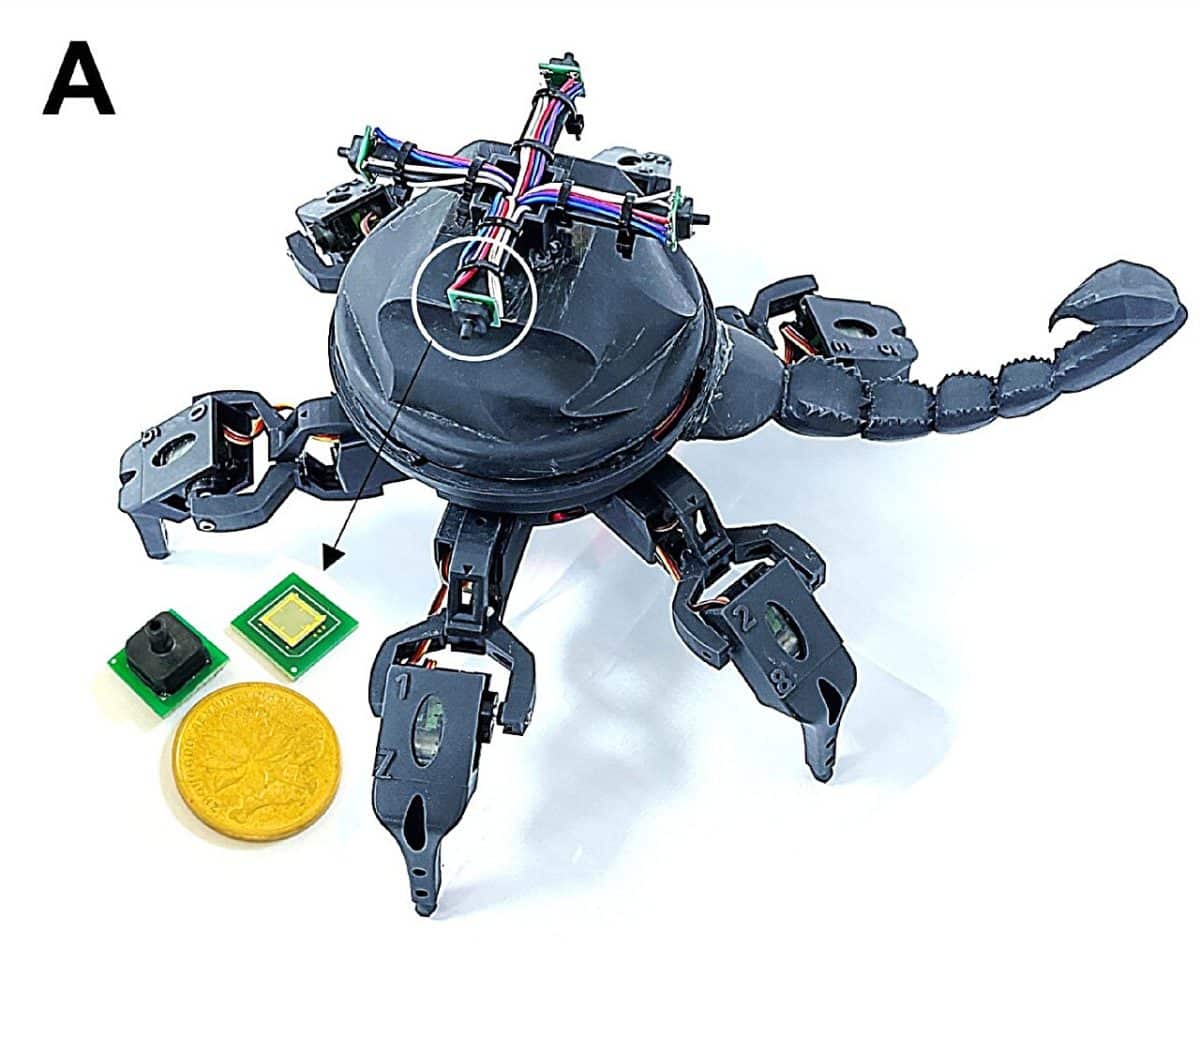
A technológiát egy hatlábú roboton is kipróbálták, amelyre négy érzékelőt szereltek. A gép a nagy tárgyakat „ragadozóként” kerülte el, a kisebbek felé viszont „zsákmányként” közeledett. A másodpercenként 0,25 méteres sebességgel mozgatott, különböző méretű kartondobozokra megfelelően reagált: a kis tárgy 22,6 millivoltos jelet váltott ki, mire a robot felé fordult; a nagy tárgy 100,8 millivoltos választ adott, amitől a gép hátrálni kezdett.
Az új érzékelők sötétben, füstben és ködben is működnek, szemben az optikai rendszerekkel. Ezért összetett környezetben javíthatják a robotok navigációját, az orvosi megfigyelőrendszerekben pedig gyenge élettani jelek rögzítésére is használhatók lehetnek.
A kutatók következő célja, hogy a technológiát humanoid robotok ívelt felületeihez igazítsák. Ehhez még meg kell oldaniuk, hogy az egymás közelében elhelyezett érzékelők ne zavarják kölcsönösen egymás működését.